PID制御の本おすすめ4選|ゼロ入門・演習・実務設計・シミュレーションで比較
産業用ロボット ビジュアルサーボ制御 本 おすすめ12選
この記事を書いている人(せせら)
普段は個人事業主のプログラマーとして仕事をしています。
個人で作業効率化サービスを運営し、挑戦を続ける人々を静かに応援しています。
産業用ロボットのビジュアルサーボ制御を学ぶ本は、理論から実装まで幅があり、どれを選ぶか迷いますよね。
移動マニピュレータや遠隔操作の適用例、産業用ロボットでの視覚・力制御のリアルタイム実装など、扱う対象や方式を見比べると学びたい内容に合わせて選びやすくなります。
今回は、3次元追跡や構造化光、FPGAを使った制御などを扱う12冊をご紹介します。
おすすめ商品の早見表
| 商品名 | 主なテーマ | 参考価格(2026-10-28時点) |
|---|---|---|
 Visual Control of Robotics | ロボットの高性能ビジュアルサーボ制御 | 1,927円 |
 Visual Servoing Control Based Three-Dimensional Tracking(第2版) | ビジュアルサーボによる3次元追跡 | 11,117円 |
 Visual Servoing by Means of Structured Light | 構造化光を用いた視覚ベースのロボットタスク最適化 | 12,440円 |
 Visual Servoing in Robotics | ビジュアルサーボの適用先としてパラレルロボット、移動マニピュレータ、遠隔操作を扱う | 10,439円 |
 Visual Control of Robots | ロボットの高性能ビジュアルサーボ制御 | 8,485円 |
 A Geometrical Visual Servoing Approach | 統計モデリングに基づく幾何学的ビジュアルサーボとリアルタイム追跡 | 12,977円 |
 A Visual Servoing System for an Amphibious Legged Robot | 水中と地上での対象追跡を扱う両生型脚ロボットのビジュアルサーボ | 7,372円 |
 Visual Servoing Control Based Three-Dimensional Tracking | ビジュアルサーボ制御に基づく3次元追跡 | 9,321円 |
 FPGA Based Visual Robot Control | FPGA開発キットDE2-115を使ったビジュアルロボット制御 | 7,614円 |
 Optimal Adaptive Visual Servoing of Robot Manipulators | 移動物体の速度をフレームあたりのピクセル数で算出するロボットマニピュレーターのビジュアルサーボ | 9,299円 |
 Integrated Visual Servoing and Force Control | 視覚・力制御の統合と、産業用ロボットでの相互作用制御のリアルタイム実装 | 14,244円 |
| Visual Servoing via Advanced Numerical Methods | ビジュアルサーボの数値的手法 | — |
Visual Control of Robotics
ロボットのビジュアルサーボ制御を学びたい方には、『Visual Control of Robotics』がおすすめです。高性能ビジュアルサーボによるロボット制御を扱う本です。
Visual Control of Robotics
Visual Servoing Control Based Three-Dimensional Tracking(第2版)
ビジュアルサーボによる三次元追跡に関心がある方には、『Visual Servoing Control Based Three-Dimensional Tracking(第2版)』がおすすめです。本書は理論・アルゴリズム・実用面から三次元追跡を扱います。
Visual Servoing Control Based Three-Dimensional Tracking(第2版)
Visual Servoing by Means of Structured Light
構造化光をビジュアルサーボに取り入れる方法を学びたい方には、『Visual Servoing by Means of Structured Light』がおすすめです。本書では、構造化光から視覚特徴を得て、それをビジュアルサーボの枠組みに組み込む方法を扱っています。
Visual Servoing by Means of Structured Light
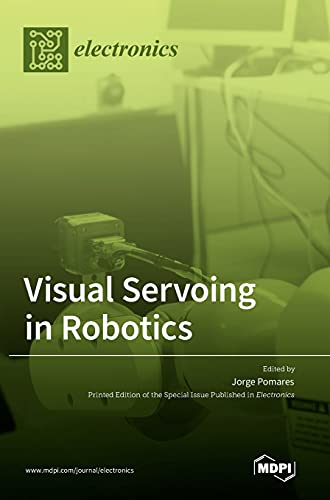
Visual Servoing in Robotics
画像特徴やロボットへの適用例からビジュアルサーボを学びたい方には、『Visual Servoing in Robotics』がおすすめです。本書は異なる種類の画像特徴を扱い、適用先としてパラレルロボット、移動マニピュレータ、遠隔操作を取り上げています。ビジュアルサーボでは、1台または複数台のカメラ画像から得た視覚情報に応じてロボットの動きを制御します。
Visual Servoing in Robotics
Visual Control of Robots
ロボットと視覚システムの動特性・性能を詳しく扱い、複数の異なるコントローラーを評価しています。
Visual Control of Robots
A Geometrical Visual Servoing Approach
統計モデリングに基づく幾何学的なビジュアルサーボとリアルタイム追跡を学びたい方には、『A Geometrical Visual Servoing Approach』がおすすめです。特徴ベクトルを使って前景と背景を分類し、ロボットアームマニピュレーター向けのスライディング適応制御アルゴリズムも扱っています。
A Geometrical Visual Servoing Approach
A Visual Servoing System for an Amphibious Legged Robot
水中と地上の両方で対象を追跡する、両生型脚ロボットのビジュアルサーボを学びたい方には、本書がおすすめです。本書では単眼視覚に基づく仕組みを扱い、ロボット制御器が6本の脚に対するモーター指令を生成します。
A Visual Servoing System for an Amphibious Legged Robot
Visual Servoing Control Based Three-Dimensional Tracking
ビジュアルサーボ制御による三次元追跡を学びたい方には、『Visual Servoing Control Based Three-Dimensional Tracking』がおすすめです。本書は理論・アルゴリズム・実用面から三次元追跡を扱います。
Visual Servoing Control Based Three-Dimensional Tracking
FPGA Based Visual Robot Control
FPGAを使ったビジュアルロボット制御を学びたい方には、『FPGA Based Visual Robot Control』がおすすめです。扱う例ではFPGA開発キットDE2-115を使用します。目的の対象物の位置と存在の判定や、ロボットアームを制御する信号の生成も扱っています。
FPGA Based Visual Robot Control
Optimal Adaptive Visual Servoing of Robot Manipulators
移動する対象物の動きをビジュアルサーボに取り入れる方法を学びたい方には、『Optimal Adaptive Visual Servoing of Robot Manipulators』がおすすめです。対象物の移動方向を検出し、速度をフレームあたりのピクセル数で算出する手法を扱っています。
Optimal Adaptive Visual Servoing of Robot Manipulators
Integrated Visual Servoing and Force Control
視覚制御と力制御を組み合わせるロボット制御を学びたい方には、『Integrated Visual Servoing and Force Control』がおすすめです。両方のセンサーの利点を組み合わせるほか、産業用ロボットでの相互作用制御のリアルタイム実装や、3D位置合わせのビジュアルサーボも扱っています。
Integrated Visual Servoing and Force Control
Visual Servoing via Advanced Numerical Methods
画像処理や制御理論の観点から、ビジュアルサーボの手法を学びたい方には『Visual Servoing via Advanced Numerical Methods』がおすすめです。本書は3部に分かれており、画像処理・コンピュータビジョン、制御・最適制御・ロバスト制御に加え、ビジュアルサーボの安定性・性能・ロバスト性の解析も扱っています。
Visual Servoing via Advanced Numerical Methods
学びたい内容に合わせて選ぶなら
- 高性能ビジュアルサーボによるロボット制御を学びたい人
- ビジュアルサーボによる三次元追跡を学びたい人
- 構造化光から視覚特徴を得て、ビジュアルサーボへ取り入れる方法を学びたい人
- 画像特徴やパラレルロボット、移動マニピュレータ、遠隔操作への適用例を学びたい人
- ロボットと視覚システムの動特性・性能や、複数のコントローラーの評価を学びたい人
- 統計モデリングに基づく幾何学的なビジュアルサーボとリアルタイム追跡を学びたい人
- 水中と地上で対象を追跡する両生型脚ロボットのビジュアルサーボを学びたい人
- FPGA開発キットDE2-115を使ったビジュアルロボット制御を学びたい人
- 移動する対象物の方向や速度を扱うビジュアルサーボを学びたい人
- 視覚制御と力制御の統合や、産業用ロボットでの相互作用制御を学びたい人
- 画像処理、制御理論やビジュアルサーボの安定性・性能・ロバスト性の解析を学びたい人